
Visualizzazioni: 0 Autore: Editor del sito Orario di pubblicazione: 2026-08-02 Origine: Sito


Oggi la produzione ad alta velocità si trova ad affrontare un collo di bottiglia fondamentale nell’imaging. Le tradizionali telecamere a scansione d'area spesso hanno difficoltà nell'acquisizione di reti continue, oggetti cilindrici o superfici piane massicce. Sfocatura da movimento, incoerenze di illuminazione ed errori di unione delle immagini spesso compromettono i tassi di rilevamento dei difetti. È necessario un approccio migliore per gestire queste geometrie impegnative. UN L'obiettivo per scansione lineare industriale funge da ponte ottico critico richiesto per l'acquisizione continua di immagini 1D. Cattura sezioni strette e incredibilmente precise di un oggetto per formare un'immagine senza soluzione di continuità nel tempo. Questo articolo fornisce un quadro di valutazione oggettivo per il tuo sistema di visione artificiale. Ti aiuteremo a determinare esattamente quando diventa necessaria un'architettura line-scan. Imparerai anche come specificare i componenti ottici corretti per massimizzare la resa produttiva ed eliminare i punti ciechi di ispezione.
I sistemi di scansione dell'area incontrano gravi limiti fisici quando hanno a che fare con obiettivi in rapido movimento. Un sensore di area cattura simultaneamente un fotogramma 2D completo. Gli oggetti in movimento causano l'imbrattamento dei pixel durante il tempo di esposizione del sensore. È possibile ridurre il tempo di esposizione per congelare il movimento. Tuttavia, ciò richiede esponenzialmente più luce. Quando si ispezionano componenti di grandi dimensioni, una telecamera per la scansione di un'area singola non ha una risoluzione sufficiente. Per risolvere questo problema, gli ingegneri spesso installano più telecamere affiancate. Si affidano a complessi software di cucitura per unire le immagini. Questo approccio introduce un pesante sovraccarico di elaborazione. Errori di cucitura si verificano frequentemente in corrispondenza delle cuciture sovrapposte, causando false segnalazioni di difetti.
L'alternativa alla scansione lineare cambia completamente questo paradigma. Una telecamera a scansione lineare utilizza una singola riga di pixel. Cattura questa linea stretta a frequenze eccezionalmente elevate, spesso superiori a 100.000 linee al secondo. Mentre l'oggetto si muove sotto la telecamera, il sistema crea nel tempo un'immagine 2D senza soluzione di continuità. Funziona in modo molto simile a uno scanner piano desktop. Questo metodo elimina completamente i fotogrammi sovrapposti.
Gli ingegneri spesso discutono tra il costo di progettazione iniziale e il rendimento risultante. Le configurazioni di scansione lineare richiedono un controllo preciso del movimento e un'illuminazione intensa. Ciò rende l’integrazione iniziale più costosa rispetto ai sistemi di scansione d’area standard. Tuttavia, il ritorno sull’investimento diventa chiaro rapidamente. La scansione in linea ad alta risoluzione garantisce cicli di produzione continui senza difetti. Eviterete costosi richiami di prodotti e ridurrete al minimo il materiale di scarto. I miglioramenti della resa a lungo termine giustificano facilmente gli investimenti ottici e meccanici iniziali.
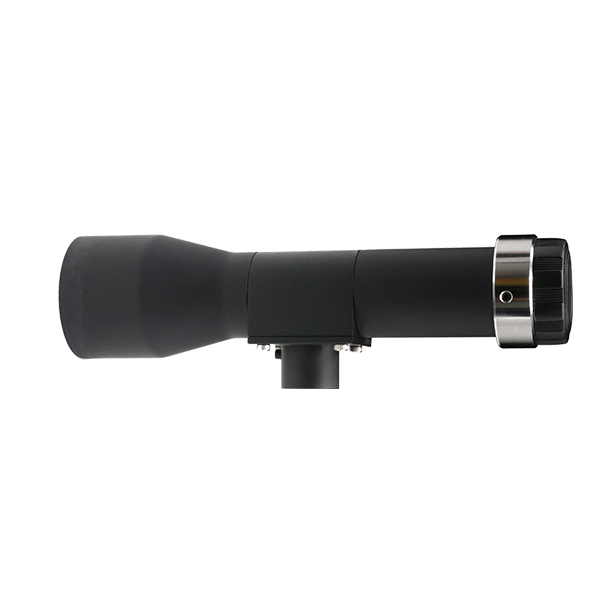
La tecnologia di scansione lineare richiede un'ingegneria ottica specializzata per funzionare correttamente. Gli obiettivi fotografici standard falliscono in queste esigenze industriali estreme. I sensori di scansione lineare utilizzano dimensioni fisiche enormi. Un sensore lineare con risoluzione 16K può misurare fino a 82 mm di lunghezza. Dimensioni così vaste richiedono obiettivi progettati con cerchi immagine eccezionalmente ampi. Se il cerchio dell'immagine non raggiunge la lunghezza del sensore, si verifica la vignettatura. Gli angoli dell'immagine diventano scuri e la risoluzione diminuisce drasticamente ai bordi. L'ottica industriale impedisce questo problema utilizzando grandi elementi in vetro interni.
Mantenere l’uniformità nell’intero campo visivo è fondamentale. Gli obiettivi standard funzionano bene al centro ma perdono nitidezza vicino al perimetro. Le lenti per scansione lineare industriale sono sottoposte a una rigorosa ingegneria ottica per prevenire questo degrado. Mantengono una trasmissione della luce costante dal centro ai bordi estremi. Inoltre, sostengono un'elevata funzione di trasferimento della modulazione (MTF) su tutta la superficie del sensore. Ciò garantisce contrasto e nitidezza uniformi indipendentemente da dove appare il difetto.
Il controllo della distorsione rappresenta un altro meccanismo vitale. La distorsione ottica fa sì che le linee rette appaiano curve. Ciò distrugge la precisione di misurazione nei sistemi di visione artificiale. Le lenti industriali vengono sottoposte a specifiche correzioni ottiche per garantire la precisione sub-pixel. Utilizzano raggruppamenti avanzati di elementi di lenti per appiattire il campo. Questo preciso controllo della distorsione non è negoziabile. Consente agli algoritmi di ispezione di misurare in modo affidabile la dimensione dei difetti fino al livello del micron.
Tabella 1: Caratteristiche delle prestazioni ottiche
| Caratteristica | Lente di scansione di area standard | Lente di scansione di linea industriale |
|---|---|---|
| Dimensione del cerchio dell'immagine | In genere inferiore a 35 mm | Fino a 82 mm o più |
| Risoluzione dei bordi | Spesso degrada in modo significativo | Mantenuto costantemente (MTF elevato) |
| Controllo della distorsione | Accettabile per la visione generale | Corretto per la precisione sub-pixel |
| Geometria del bersaglio | Fotogrammi statici o lenti | Reti e cilindri continui |
Specificare la lente corretta richiede un approccio rigoroso e stereotipato. Non è possibile selezionare l'ottica solo in base al campo visivo. È necessario far corrispondere la dimensione fisica dei pixel e la lunghezza totale del sensore al design dell'obiettivo. I pixel di scansione della linea comune misurano 3,5 µm o 5 µm. L'ingrandimento ottico determina il modo in cui l'oggetto fisico si mappa su questi pixel microscopici. Innanzitutto, determina l'ingrandimento ottico richiesto. Dividere la dimensione in pixel del sensore per la risoluzione dell'oggetto desiderata. Successivamente, assicurati che l'obiettivo funzioni in modo ottimale con questo ingrandimento specifico. Gli obiettivi sono ottimizzati per intervalli di ingrandimento distinti. L'utilizzo di un obiettivo al di fuori del range previsto introduce gravi aberrazioni ottiche.
È necessario valutare il potere risolvente di un obiettivo prima dell'acquisto. I grafici MTF forniscono la misurazione più obiettiva delle prestazioni ottiche. Illustrano quanto bene un obiettivo trasferisce il contrasto dall'oggetto al sensore. È necessario verificare che l'obiettivo possa risolvere le coppie di linee richieste per millimetro (lp/mm). La formula è semplice: 1000 diviso per il doppio della dimensione dei pixel (in micron). Per un pixel da 5 µm è necessaria una lente in grado di risolvere 100 lp/mm. Esamina attentamente il grafico MTF. Assicurati che il contrasto rimanga superiore al 20% al valore lp/mm target nell'intero cerchio dell'immagine. Ignora gli obiettivi privi di dati MTF pubblicati.
Le applicazioni di scansione di linee a colori richiedono un ulteriore controllo ottico. Diverse lunghezze d'onda della luce si piegano ad angoli diversi quando passano attraverso il vetro. Questo fenomeno provoca aberrazione cromatica. Vedrai frange di colore lungo i bordi ad alto contrasto dei materiali ispezionati. Per evitare ciò, è necessario specificare una lente corretta apocromatica (APO). Le lenti APO utilizzano vetro specializzato a bassa dispersione. Focalizzano le lunghezze d'onda rossa, verde e blu esattamente sullo stesso piano focale. Questa correzione è assolutamente necessaria per le applicazioni di selezione del colore, l'ispezione della stampa e le misurazioni precise dei confini.
La produzione di display a schermo piatto richiede un'ispezione superficiale impeccabile. I produttori devono esaminare massicci substrati di vetro OLED e LCD. Cercano pixel morti, mura (opacità) e graffi microscopici. Le telecamere per la scansione dell'area non possono catturare un intero pannello televisivo ad alta risoluzione. Introducono anche una distorsione spaziale agli angoli dello schermo. Solo l'ottica a scansione lineare offre il campo visivo e la risoluzione necessari. UN La lente di ispezione del pannello display attraversa l'enorme lastra di vetro in modo impeccabile. Cattura immagini da miliardi di pixel senza alcuna distorsione spaziale. Ciò garantisce un controllo di qualità uniforme su ogni millimetro quadrato del display.
La produzione roll-to-roll sposta i materiali a velocità vertiginose. Carta, fogli, tessuti e bobine di acciaio viaggiano spesso a centinaia di metri al minuto. Il rilevamento dei difetti deve avvenire in tempo reale. I criteri di successo prevedono l'identificazione immediata di fori di spillo, incoerenze del rivestimento o graffi superficiali. Le telecamere di zona soffrono di gravi sfocature di movimento a queste velocità. Gli obiettivi a scansione lineare prosperano qui. Catturano singole righe di pixel in microsecondi. Ciò congela efficacemente il movimento del nastro continuo. Analizzando il flusso continuo di dati, il sistema di visione traccia istantaneamente i difetti. Può quindi attivare sistemi di taglio o marcatura automatizzati più a valle della linea di produzione.
L'ispezione di oggetti rotondi pone sfide geometriche uniche. I limiti della profondità di campo fanno sì che i bordi dei cilindri non siano a fuoco nelle scansioni dell'area. La distorsione prospettica altera le dimensioni fisiche delle caratteristiche vicino alla curva. Le lenti a scansione lineare risolvono questo problema scartando oggetti cilindrici. Il sistema ruota oggetti come batterie, alberi di automobili o rulli di stampa. La telecamera a scansione lineare rimane focalizzata esclusivamente sull'apice del cilindro. Mentre l'oggetto gira, la fotocamera crea un'immagine 2D piatta. Ciò trasforma una superficie 3D complessa in un piano piatto senza soluzione di continuità. Consente agli algoritmi di corrispondenza dei modelli standard di ispezionare facilmente l'intera superficie a 360 gradi.
Le ottiche di fascia alta non possono superare la scarsa integrazione meccanica. I costruttori di sistemi spesso sottovalutano l'infrastruttura circostante necessaria per la scansione della linea. Per garantire il successo, è necessario affrontare tre realtà critiche di distribuzione.
Innanzitutto, affrontare le severe esigenze di intensità dell'illuminazione. Le fotocamere a scansione lineare utilizzano tempi di esposizione incredibilmente brevi. Le esposizioni spesso scendono a frazioni di millisecondo per congelare oggetti in rapido movimento. L'illuminazione standard di fabbrica lascerà il sensore completamente sottoesposto. È necessario distribuire luci di linea specifiche ad alta intensità. Le luci lineari a LED focalizzate attraverso lenti cilindriche forniscono un'illuminazione intensa e concentrata. Per applicazioni ad alta velocità estrema, i generatori di linee laser diventano obbligatori. La corretta geometria dell'illuminazione, come il campo chiaro o il campo scuro, determina la visibilità di specifici tipi di difetti.
In secondo luogo, rispettare la sensibilità dell'allineamento meccanico. I sistemi di scansione lineare possiedono una profondità di campo molto ridotta. La fotocamera, l'obiettivo e l'oggetto target devono rimanere perfettamente perpendicolari. Anche una frazione di grado di disallineamento provoca un grave degrado della messa a fuoco. Un'estremità della linea del sensore apparirà nitida mentre l'altra sarà sfocata. È necessario utilizzare supporti rigidi di regolazione a 6 assi. Evitare parentesi fragili. Anche le vibrazioni dei macchinari industriali rovinano le immagini della scansione lineare. Isolare i supporti della telecamera dalle forti vibrazioni del pavimento quando possibile.
In terzo luogo, superare gli ostacoli alla sincronizzazione. La velocità di acquisizione della telecamera deve corrispondere perfettamente alla velocità fisica del trasportatore o del rullo. Se il trasportatore accelera, la fotocamera deve catturare le linee più velocemente. Se la sincronizzazione fallisce, l'immagine risultante si allunga o si comprime. Ciò distrugge tutta la precisione della misurazione dimensionale. È necessario utilizzare encoder rotativi hardware. Collegare l'encoder direttamente all'ingresso trigger della fotocamera. Ciò sincronizza perfettamente la velocità della linea con il movimento fisico. Consigliamo vivamente di non affidarsi a soluzioni temporanee esclusivamente software. I timer software non possono tenere conto delle microscopiche variazioni di velocità fisica.
Errori comuni da evitare:
La selezione dei componenti giusti richiede una sequenza logica. Non indovinare le tue esigenze hardware. Inizia definendo la dimensione più piccola del difetto da rilevare. Una volta che conosci la dimensione del difetto, seleziona una risoluzione del sensore in grado di mappare quel difetto su almeno tre pixel. Successivamente, specificare la lente di scansione della linea industriale. Assicurati che il cerchio dell'immagine copra il sensore e che il suo MTF risolva il passo dei pixel. Infine, progetta l'illuminazione e i supporti meccanici rigidi per supportare l'ottica.
Consigliamo agli acquirenti di richiedere dati concreti prima dell'acquisto. Richiedere dati specifici sui test delle lenti al produttore. Richiedi report MTF e grafici di distorsione adatti esattamente alla distanza di lavoro e ai requisiti di ingrandimento. Le specifiche generiche spesso nascondono cali di prestazioni ai bordi dell'obiettivo.
Incoraggiare sempre i test di prova. Consultare ingegneri ottici o integratori di visione esperti. Prendi in prestito o noleggia l'obiettivo e la fotocamera specificati. Mettili alla prova sul tuo materiale di produzione reale che si muove a velocità reali. L'acquisto rigorosamente al di fuori delle specifiche tecniche porta spesso a costosi errori di integrazione. Un test fisico convalida l'intera catena ottica, meccanica e di illuminazione.
R: La lunghezza focale viene derivata da tre variabili specifiche. Sono necessari il campo visivo (FOV) richiesto attraverso l'oggetto, la distanza fisica di lavoro e la lunghezza fisica del sensore lineare. Facendo corrispondere il rapporto di ingrandimento tra la lunghezza del sensore e il FOV, è possibile calcolare la lunghezza focale ottimale. I produttori di lenti forniscono calcolatori ottici per semplificare questa esatta relazione matematica.
R: Puoi farlo solo se il sensore di linea è più corto del cerchio dell'immagine dell'obiettivo. Questo in genere ti limita a sensori 2K o 4K più piccoli. Per i sensori più grandi da 8K o 16K, gli obiettivi con attacco F standard causano una grave vignettatura (angoli scuri). Sono necessari obiettivi con attacco M specializzati o flange personalizzate per coprire adeguatamente questi enormi sensori.
R: Gli obiettivi di scansione lineare telecentrica eliminano completamente l'errore di parallasse. Le lenti standard visualizzano gli oggetti con un angolo vicino ai bordi, causando una distorsione prospettica. L'ottica telecentrica cattura i raggi luminosi paralleli attraverso l'intero campo. Ciò li rende ideali per una metrologia precisa. Misurano accuratamente oggetti spessi o parti con altezze variabili senza distorsioni dimensionali.


