
Vistas: 0 Autor: Editor del sitio Hora de publicación: 2026-08-02 Origen: Sitio


La fabricación de alta velocidad se enfrenta hoy en día a un cuello de botella fundamental en materia de imágenes. Las cámaras de escaneo de área tradicionales a menudo tienen problemas al capturar redes continuas, objetos cilíndricos o superficies planas masivas. El desenfoque de movimiento, las inconsistencias de iluminación y los errores de unión de imágenes frecuentemente comprometen las tasas de detección de defectos. Necesita un mejor enfoque para manejar estas geometrías exigentes. Un La lente de escaneo de línea industrial sirve como puente óptico crítico necesario para la adquisición continua de imágenes 1D. Captura cortes estrechos e increíblemente precisos de un objeto para formar una imagen perfecta a lo largo del tiempo. Este artículo proporciona un marco de evaluación objetivo para su sistema de visión artificial. Le ayudaremos a determinar exactamente cuándo se hace necesaria una arquitectura de escaneo lineal. También aprenderá a especificar los componentes ópticos correctos para maximizar el rendimiento de la producción y eliminar los puntos ciegos de inspección.
Los sistemas de escaneo de área encuentran severos límites físicos cuando se enfrentan a objetivos que se mueven rápidamente. Un sensor de área captura un cuadro 2D completo simultáneamente. Los objetos en movimiento provocan manchas de píxeles durante el tiempo de exposición del sensor. Puede acortar el tiempo de exposición para congelar el movimiento. Sin embargo, esto exige exponencialmente más luz. Al inspeccionar componentes de gran tamaño, una cámara de escaneo de una sola área carece de suficiente resolución. Los ingenieros suelen desplegar varias cámaras de área una al lado de la otra para resolver este problema. Se basan en un complejo software de unión para fusionar las imágenes. Este enfoque introduce una gran sobrecarga de procesamiento. Los errores de costura ocurren con frecuencia en las costuras superpuestas, lo que genera informes de defectos falsos.
La alternativa del escaneo lineal cambia completamente este paradigma. Una cámara de escaneo lineal utiliza una sola fila de píxeles. Capta esta línea estrecha a frecuencias excepcionalmente altas, que a menudo superan las 100.000 líneas por segundo. A medida que el objeto se mueve debajo de la cámara, el sistema crea una imagen 2D perfecta con el tiempo. Funciona de manera muy similar a un escáner de superficie plana de escritorio. Este método elimina por completo la superposición de fotogramas.
Los ingenieros a menudo debaten entre el costo de ingeniería inicial y el rendimiento resultante. Las configuraciones de escaneo de líneas requieren un control de movimiento preciso y una iluminación intensa. Esto hace que la integración inicial sea más costosa que los sistemas de escaneo de área estándar. Sin embargo, el retorno de la inversión se hace evidente rápidamente. El escaneo de línea de alta resolución garantiza tiradas de producción continuas sin defectos. Evita costosas retiradas de productos y minimiza el material de desecho. Las mejoras de rendimiento a largo plazo justifican fácilmente las inversiones ópticas y mecánicas iniciales.
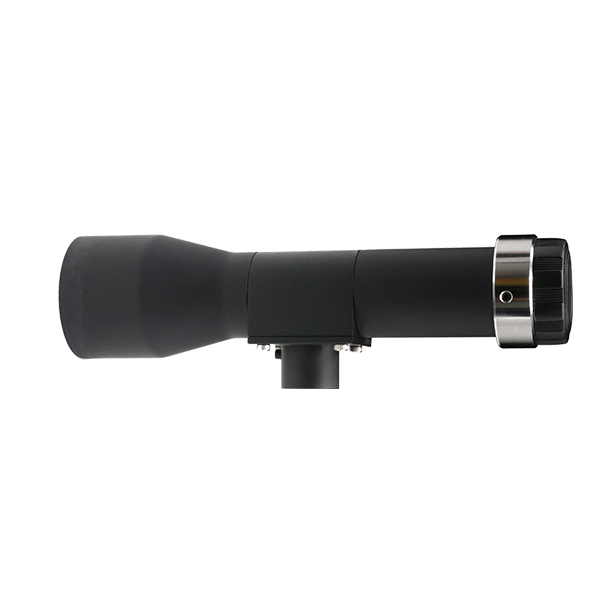
La tecnología de escaneo de líneas requiere ingeniería óptica especializada para funcionar correctamente. Los objetivos fotográficos estándar fallan bajo estas exigencias industriales extremas. Los sensores de escaneo de líneas utilizan dimensiones físicas masivas. Un sensor de línea con resolución de 16K puede medir hasta 82 mm de longitud. Dimensiones tan grandes requieren lentes diseñadas con círculos de imagen excepcionalmente grandes. Si el círculo de la imagen no alcanza la longitud del sensor, se produce viñeteado. Las esquinas de la imagen se oscurecen y la resolución cae bruscamente en los bordes. La óptica industrial evita esto mediante el uso de grandes elementos de vidrio internos.
Mantener la uniformidad en todo el campo de visión es fundamental. Las lentes estándar funcionan bien en el centro pero pierden nitidez cerca del perímetro. Las lentes de escaneo de líneas industriales se someten a una rigurosa ingeniería óptica para evitar esta degradación. Mantienen una transmisión de luz constante desde el centro hasta los bordes extremos. Además, mantienen una alta función de transferencia de modulación (MTF) en toda la superficie del sensor. Esto garantiza un contraste y una nitidez uniformes independientemente de dónde aparezca un defecto.
El control de la distorsión representa otro mecanismo vital. La distorsión óptica hace que las líneas rectas parezcan curvas. Esto destruye la precisión de las mediciones en los sistemas de visión artificial. Las lentes industriales se someten a correcciones ópticas específicas para garantizar una precisión subpíxel. Utilizan agrupaciones avanzadas de elementos de lentes para aplanar el campo. Este control preciso de la distorsión no es negociable. Permite que los algoritmos de inspección midan de manera confiable el tamaño de los defectos hasta el nivel de micras.
Tabla 1: Características de rendimiento óptico
| Característica | Lente de escaneo de área estándar | Lente de escaneo de línea industrial |
|---|---|---|
| Tamaño del círculo de imagen | Normalmente menos de 35 mm | Hasta 82 mm o más |
| Resolución de borde | A menudo se degrada significativamente | Mantenido consistentemente (Alto MTF) |
| Control de distorsión | Aceptable para visualización general. | Corregido para precisión de subpíxeles |
| Geometría objetivo | Cuadros estáticos o de movimiento lento | Bandas continuas y cilindros. |
Especificar la lente correcta requiere un enfoque formulado estricto. No puede seleccionar la óptica basándose únicamente en el campo de visión. Debe hacer coincidir el tamaño físico del píxel y la longitud total del sensor con el diseño de la lente. Los píxeles de escaneo de línea común miden 3,5 µm o 5 µm. La ampliación óptica dicta cómo el objeto físico se asigna a estos píxeles microscópicos. Primero, determine el aumento óptico requerido. Divida el tamaño de píxeles del sensor por la resolución de objeto deseada. A continuación, asegúrese de que la lente funcione de manera óptima con este aumento específico. Las lentes están optimizadas para distintos rangos de aumento. El uso de una lente fuera de su rango diseñado introduce graves aberraciones ópticas.
Debe evaluar el poder de resolución de una lente antes de comprarla. Los gráficos MTF proporcionan la medición más objetiva del rendimiento óptico. Ilustran qué tan bien una lente transfiere el contraste del objeto al sensor. Debe verificar que la lente pueda resolver los pares de líneas requeridos por milímetro (lp/mm). La fórmula es sencilla: 1000 dividido por el doble del tamaño del píxel (en micras). Para un píxel de 5 µm, necesita una lente capaz de resolver 100 lp/mm. Revise atentamente el gráfico MTF. Asegúrese de que el contraste se mantenga por encima del 20 % en su objetivo lp/mm en todo el círculo de la imagen. Ignore las lentes que carecen de datos MTF publicados.
Las aplicaciones de escaneo de líneas en color exigen un escrutinio óptico adicional. Diferentes longitudes de onda de luz se curvan en diferentes ángulos al atravesar el vidrio. Este fenómeno causa aberración cromática. Verá franjas de color a lo largo de los bordes de alto contraste de los materiales inspeccionados. Para evitar esto, debe especificar una lente con corrección apocromática (APO). Las lentes APO utilizan vidrio especializado de baja dispersión. Enfocan longitudes de onda rojas, verdes y azules exactamente en el mismo plano focal. Esta corrección es absolutamente necesaria para aplicaciones de clasificación de colores, inspección de impresiones y mediciones de límites precisas.
La fabricación de pantallas planas requiere una inspección impecable de la superficie. Los fabricantes deben examinar enormes sustratos de vidrio OLED y LCD. Buscan píxeles muertos, mura (nubosidad) y rayones microscópicos. Las cámaras de escaneo de área no pueden capturar un panel de televisión completo en alta resolución. También introducen distorsión espacial en las esquinas de la pantalla. Sólo la óptica de escaneo lineal ofrece el campo de visión y la resolución necesarios. A La lente de inspección del panel de visualización atraviesa la enorme lámina de vidrio sin problemas. Captura imágenes de mil millones de píxeles sin ninguna distorsión espacial. Esto garantiza un control de calidad uniforme en cada milímetro cuadrado del panel de visualización.
La fabricación rollo a rollo mueve materiales a velocidades vertiginosas. Las bobinas de papel, láminas, textiles y acero suelen viajar a cientos de metros por minuto. La detección de defectos debe ocurrir en tiempo real. Los criterios de éxito implican identificar inmediatamente poros, inconsistencias en el revestimiento o rayones en la superficie. Las cámaras de área sufren un desenfoque de movimiento severo a estas velocidades. Las lentes de escaneo lineal prosperan aquí. Captan filas individuales de píxeles en microsegundos. Esto congela efectivamente el movimiento de la red continua. Al analizar el flujo continuo de datos, el sistema de visión rastrea los defectos al instante. Luego puede activar sistemas automatizados de corte o marcado más adelante en la línea de producción.
La inspección de objetos redondos plantea desafíos geométricos únicos. Los límites de profundidad de campo hacen que los bordes de los cilindros queden desenfocados en los escaneos de área. La distorsión de la perspectiva altera las dimensiones físicas de las características cercanas a la curva. Las lentes de escaneo lineal resuelven esto desenvolviendo objetos cilíndricos. El sistema hace girar objetos como baterías, ejes de automóviles o rodillos de impresión. La cámara de escaneo lineal permanece enfocada exclusivamente en el vértice del cilindro. A medida que el objeto gira, la cámara crea una imagen plana en 2D. Esto transforma una superficie 3D compleja en un plano sin fisuras. Permite que los algoritmos de coincidencia de patrones estándar inspeccionen fácilmente toda la superficie de 360 grados.
La óptica de alta gama no puede superar la mala integración mecánica. Los constructores de sistemas a menudo subestiman la infraestructura circundante necesaria para el escaneo de líneas. Para garantizar el éxito, debe abordar tres realidades críticas de implementación.
En primer lugar, abordar las severas demandas de intensidad de iluminación. Las cámaras de escaneo lineal utilizan tiempos de exposición increíblemente cortos. Las exposiciones a menudo caen a fracciones de milisegundo para congelar objetos que se mueven rápidamente. La iluminación estándar de fábrica dejará el sensor completamente subexpuesto. Debes desplegar luces de línea específicas de alta intensidad. Las luces de línea LED enfocadas a través de lentes de varilla cilíndricas brindan una iluminación intensa y concentrada. Para aplicaciones de velocidad extrema, los generadores de líneas láser se vuelven obligatorios. La geometría de iluminación adecuada, como campo claro o campo oscuro, determina la visibilidad de tipos de defectos específicos.
En segundo lugar, respete la sensibilidad de alineación mecánica. Los sistemas de escaneo lineal poseen una profundidad de campo muy reducida. La cámara, el objetivo y el objeto objetivo deben permanecer perfectamente perpendiculares. Una fracción de grado de desalineación provoca una degradación grave del enfoque. Un extremo de la línea del sensor aparecerá nítido mientras que el otro se verá borroso. Debe utilizar soportes de ajuste rígidos de 6 ejes. Evite los soportes endebles. La vibración de la maquinaria industrial también arruina las imágenes de escaneo lineal. Aísle los soportes de la cámara de las fuertes vibraciones del suelo siempre que sea posible.
En tercer lugar, superar los obstáculos de sincronización. La velocidad de captura de la cámara debe coincidir perfectamente con la velocidad física del transportador o rodillo. Si el transportador se acelera, la cámara debe capturar líneas más rápido. Si la sincronización falla, la imagen resultante se estira o comprime. Esto destruye toda precisión de medición dimensional. Debe utilizar codificadores rotatorios de hardware. Conecte el codificador directamente a la entrada del disparador de la cámara. Esto sincroniza perfectamente la velocidad de la línea con el movimiento físico. Advertimos encarecidamente que no se dependa de soluciones alternativas de temporización basadas únicamente en software. Los temporizadores de software no pueden tener en cuenta variaciones microscópicas de velocidad física.
Errores comunes a evitar:
Seleccionar los componentes correctos requiere una secuencia lógica. No adivine sus necesidades de hardware. Comience por definir el tamaño de defecto más pequeño que debe detectar. Una vez que conozca el tamaño del defecto, seleccione una resolución de sensor capaz de mapear ese defecto en al menos tres píxeles. A continuación, especifique la lente de escaneo de línea industrial. Asegúrese de que su círculo de imagen cubra el sensor y que su MTF resuelva su tamaño de píxel. Finalmente, diseñe la iluminación y los soportes mecánicos rígidos para soportar la óptica.
Aconsejamos a los compradores que exijan datos concretos antes de realizar la compra. Solicite datos de prueba de lentes específicos al fabricante. Solicite informes MTF y gráficos de distorsión que coincidan exactamente con sus requisitos de distancia de trabajo y aumento. Las especificaciones genéricas a menudo ocultan caídas de rendimiento en los bordes de la lente.
Fomente siempre las pruebas de prueba de concepto. Consulte con ingenieros ópticos o integradores de visión experimentados. Pida prestado o alquile la lente y la cámara especificadas. Pruébelos en su material de producción real que se mueve a velocidades reales. Comprar estrictamente según las hojas de especificaciones con frecuencia conduce a costosas fallas de integración. Una prueba física valida toda la cadena óptica, mecánica y de iluminación.
R: La distancia focal se deriva de tres variables específicas. Necesita el campo de visión (FOV) requerido a través del objeto, la distancia física de trabajo y la longitud física del sensor de línea. Al hacer coincidir la relación de aumento entre la longitud del sensor y el FOV, puede calcular la distancia focal óptima. Los fabricantes de lentes proporcionan calculadoras ópticas para simplificar esta relación matemática exacta.
R: Sólo puedes hacer esto si el sensor de línea es más corto que el círculo de imagen de la lente. Por lo general, esto lo restringe a sensores más pequeños de 2K o 4K. Para sensores más grandes de 8K o 16K, las lentes con montura F estándar provocan un viñeteado intenso (esquinas oscuras). Necesita lentes especializados con montura M o con brida personalizada para cubrir adecuadamente estos enormes sensores.
R: Las lentes de escaneo de líneas telecéntricas eliminan por completo el error de paralaje. Las lentes estándar ven objetos en un ángulo cerca de los bordes, lo que provoca distorsión de la perspectiva. La óptica telecéntrica captura rayos de luz paralelos en todo el campo. Esto los hace ideales para metrología precisa. Miden con precisión objetos gruesos o piezas con diferentes alturas sin distorsión dimensional.


