
Vues : 0 Auteur : Éditeur du site Heure de publication : 2026-08-02 Origine : Site


La fabrication à grande vitesse est aujourd’hui confrontée à un goulot d’étranglement fondamental en matière d’imagerie. Les caméras à balayage matriciel traditionnelles ont souvent du mal à capturer des bandes continues, des objets cylindriques ou des surfaces planes massives. Le flou de mouvement, les incohérences d’éclairage et les erreurs d’assemblage d’images compromettent fréquemment les taux de détection des défauts. Vous avez besoin d’une meilleure approche pour gérer ces géométries exigeantes. Un L'objectif de balayage linéaire industriel sert de pont optique critique requis pour l'acquisition d'images continues 1D. Il capture des tranches incroyablement précises et étroites d’un objet pour former une image homogène au fil du temps. Cet article fournit un cadre d'évaluation objectif pour votre système de vision industrielle. Nous vous aiderons à déterminer exactement quand une architecture de balayage de ligne devient nécessaire. Vous apprendrez également à spécifier les composants optiques appropriés pour maximiser le rendement de production et éliminer les angles morts d’inspection.
Les systèmes d’analyse de zone se heurtent à de sévères limites physiques lorsqu’ils traitent des cibles se déplaçant rapidement. Un capteur de zone capture simultanément une image 2D complète. Les objets en mouvement provoquent un maculage des pixels pendant le temps d'exposition du capteur. Vous pouvez raccourcir le temps d’exposition pour figer le mouvement. Cependant, cela nécessite exponentiellement plus de lumière. Lors de l’inspection de composants massifs, une caméra à balayage monozone n’a pas une résolution suffisante. Les ingénieurs déploient souvent plusieurs caméras de zone côte à côte pour résoudre ce problème. Ils s'appuient sur un logiciel d'assemblage complexe pour fusionner les images. Cette approche introduit une lourde charge de traitement. Des erreurs de couture se produisent fréquemment au niveau des coutures qui se chevauchent, provoquant de faux rapports de défauts.
L’alternative au scan linéaire change complètement ce paradigme. Une caméra à balayage linéaire utilise une seule rangée de pixels. Il capture cette ligne étroite à des fréquences exceptionnellement élevées, dépassant souvent 100 000 lignes par seconde. À mesure que l’objet se déplace sous la caméra, le système crée une image 2D transparente au fil du temps. Il fonctionne un peu comme un scanner à plat de bureau. Cette méthode élimine complètement les images qui se chevauchent.
Les ingénieurs débattent souvent du coût d’ingénierie initial par rapport au rendement qui en résulte. Les configurations de balayage linéaire nécessitent un contrôle de mouvement précis et un éclairage intense. Cela rend l’intégration initiale plus coûteuse que les systèmes d’analyse de zone standard. Cependant, le retour sur investissement apparaît rapidement. Le scanning en ligne haute résolution garantit des cycles de production continus sans défaut. Vous évitez les rappels de produits coûteux et minimisez les rebuts. Les améliorations de rendement à long terme justifient facilement les investissements optiques et mécaniques initiaux.
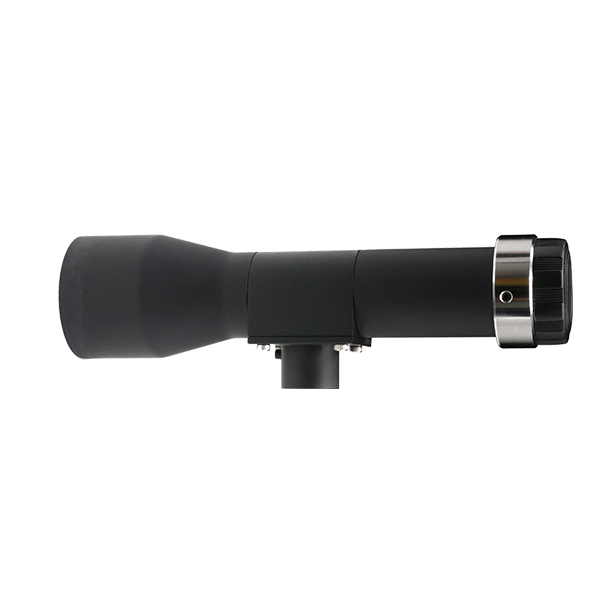
La technologie de balayage linéaire nécessite une ingénierie optique spécialisée pour fonctionner correctement. Les objectifs photographiques standards échouent face à ces exigences industrielles extrêmes. Les capteurs à balayage linéaire utilisent des dimensions physiques massives. Un capteur de ligne de résolution 16K peut mesurer jusqu'à 82 mm de longueur. Des dimensions aussi vastes nécessitent des objectifs conçus avec des cercles d’image exceptionnellement grands. Si le cercle d'image est inférieur à la longueur du capteur, un vignettage se produit. Les coins de l’image deviennent sombres et la résolution diminue fortement sur les bords. L'optique industrielle évite cela en utilisant de grands éléments en verre internes.
Il est essentiel de maintenir l’uniformité sur l’ensemble du champ de vision. Les objectifs standard fonctionnent bien au centre mais perdent en netteté près du périmètre. Les lentilles industrielles à balayage linéaire sont soumises à une ingénierie optique rigoureuse pour éviter cette dégradation. Ils maintiennent une transmission lumineuse constante du centre vers les bords extrêmes. De plus, ils maintiennent une fonction de transfert de modulation (MTF) élevée sur toute la surface du capteur. Cela garantit un contraste et une netteté uniformes quel que soit l’endroit où apparaît un défaut.
Le contrôle de la distorsion représente un autre mécanisme vital. La distorsion optique fait apparaître les lignes droites courbes. Cela détruit la précision des mesures dans les systèmes de vision industrielle. Les verres industriels subissent des corrections optiques spécifiques pour garantir une précision au sous-pixel. Ils utilisent des groupes d’éléments de lentille avancés pour aplatir le champ. Ce contrôle précis de la distorsion n’est pas négociable. Il permet aux algorithmes d’inspection de mesurer de manière fiable la taille des défauts jusqu’au micron.
Tableau 1 : Caractéristiques des performances optiques
| Caractéristique | Lentille de balayage de zone standard | Lentille de balayage linéaire industrielle |
|---|---|---|
| Taille du cercle d'image | Généralement inférieur à 35 mm | Jusqu'à 82 mm ou plus |
| Résolution des bords | Se dégrade souvent considérablement | Maintenu de manière constante (MTF élevé) |
| Contrôle de la distorsion | Acceptable pour une visualisation générale | Corrigé pour une précision au sous-pixel |
| Géométrie cible | Images statiques ou à mouvement lent | Bandes et cylindres continus |
Spécifier le bon objectif nécessite une approche formelle stricte. Vous ne pouvez pas sélectionner l’optique uniquement en fonction du champ de vision. Vous devez faire correspondre la taille physique des pixels et la longueur totale du capteur à la conception de l'objectif. Les pixels de balayage linéaire courants mesurent 3,5 µm ou 5 µm. Le grossissement optique dicte la manière dont l'objet physique correspond à ces pixels microscopiques. Tout d’abord, déterminez le grossissement optique requis. Divisez la taille des pixels du capteur par la résolution de l'objet souhaitée. Ensuite, assurez-vous que l'objectif fonctionne de manière optimale à ce grossissement spécifique. Les objectifs sont optimisés pour des plages de grossissement distinctes. L'utilisation d'un objectif en dehors de sa plage de conception introduit de graves aberrations optiques.
Vous devez évaluer le pouvoir de résolution d'un objectif avant de l'acheter. Les graphiques MTF fournissent la mesure la plus objective des performances optiques. Ils illustrent à quel point un objectif transfère bien le contraste de l’objet au capteur. Vous devez vérifier que l'objectif peut résoudre les paires de lignes requises par millimètre (lp/mm). La formule est simple : 1 000 divisé par le double de la taille des pixels (en microns). Pour un pixel de 5 µm, vous avez besoin d'un objectif capable d'une résolution de 100 lp/mm. Examinez attentivement le graphique MTF. Assurez-vous que le contraste reste supérieur à 20 % à votre lp/mm cible sur tout le cercle de l'image. Ignorez les objectifs pour lesquels il manque des données MTF publiées.
Les applications de numérisation de lignes couleur nécessitent un examen optique supplémentaire. Différentes longueurs d’onde de lumière se courbent sous différents angles lorsqu’elles traversent le verre. Ce phénomène provoque une aberration chromatique. Vous verrez des franges de couleur le long des bords très contrastés des matériaux inspectés. Pour éviter cela, vous devez spécifier un objectif corrigé apochromatique (APO). Les lentilles APO utilisent un verre spécialisé à faible dispersion. Ils concentrent les longueurs d’onde rouge, verte et bleue sur exactement le même plan focal. Cette correction est absolument nécessaire pour les applications de tri des couleurs, l’inspection des impressions et les mesures précises des limites.
La fabrication d’écrans plats nécessite une inspection impeccable de la surface. Les fabricants doivent examiner les grands substrats en verre OLED et LCD. Ils recherchent les pixels morts, le mura (opacification) et les rayures microscopiques. Les caméras à balayage matriciel ne peuvent pas capturer un panneau de télévision entier à haute résolution. Ils introduisent également une distorsion spatiale dans les coins de l'écran. Seules les optiques à balayage linéaire offrent le champ de vision et la résolution nécessaires. UN La lentille d’inspection du panneau d’affichage traverse parfaitement la feuille de verre massive. Il capture des images d'un milliard de pixels sans aucune distorsion spatiale. Cela garantit un contrôle de qualité uniforme sur chaque millimètre carré du panneau d’affichage.
La fabrication roll-to-roll déplace les matériaux à des vitesses fulgurantes. Les bobines de papier, de papier d’aluminium, de textiles et d’acier se déplacent souvent à des centaines de mètres par minute. La détection des défauts doit avoir lieu en temps réel. Les critères de réussite impliquent l’identification immédiate des trous d’épingle, des incohérences du revêtement ou des rayures de surface. Les caméras de zone subissent un flou de mouvement important à ces vitesses. Les objectifs à balayage linéaire prospèrent ici. Ils capturent des rangées uniques de pixels en microsecondes. Cela gèle efficacement le mouvement du Web continu. En analysant le flux continu de données, le système de vision suit instantanément les défauts. Il peut ensuite déclencher des systèmes automatisés de découpe ou de marquage plus loin dans la chaîne de production.
L'inspection d'objets ronds pose des défis géométriques uniques. Les limites de profondeur de champ entraînent une perte de mise au point des bords des cylindres lors des analyses de zone. La distorsion de perspective modifie les dimensions physiques des entités proches de la courbe. Les lentilles à balayage linéaire résolvent ce problème en déballant des objets cylindriques. Le système fait tourner des objets tels que des batteries, des arbres d'automobile ou des rouleaux d'impression. La caméra à balayage linéaire reste focalisée exclusivement sur le sommet du cylindre. Au fur et à mesure que l'objet tourne, la caméra crée une image 2D plate. Cela transforme une surface 3D complexe en un plan plat et homogène. Il permet aux algorithmes standard de correspondance de motifs d’inspecter facilement toute la surface à 360 degrés.
Les optiques haut de gamme ne peuvent pas surmonter une mauvaise intégration mécanique. Les constructeurs de systèmes sous-estiment souvent l'infrastructure environnante requise pour le balayage des lignes. Pour garantir le succès, vous devez répondre à trois réalités critiques en matière de déploiement.
Tout d’abord, répondez aux exigences sévères en matière d’intensité d’éclairage. Les caméras à balayage linéaire utilisent des temps d'exposition incroyablement courts. Les expositions chutent souvent à des fractions de millisecondes pour figer les objets en mouvement rapide. L’éclairage d’usine standard laissera le capteur entièrement sous-exposé. Vous devez déployer des lignes lumineuses spécifiques à haute intensité. Les lignes lumineuses LED focalisées à travers des lentilles à tige cylindrique fournissent un éclairage intense et concentré. Pour les applications à vitesse extrêmement élevée, les générateurs de lignes laser deviennent obligatoires. Une géométrie d'éclairage appropriée, telle qu'un fond clair ou un fond noir, dicte la visibilité de types de défauts spécifiques.
Deuxièmement, respectez la sensibilité mécanique de l’alignement. Les systèmes à balayage linéaire possèdent une très faible profondeur de champ. La caméra, l'objectif et l'objet cible doivent rester parfaitement perpendiculaires. Une fraction de degré de désalignement entraîne une grave dégradation de la mise au point. Une extrémité de la ligne du capteur apparaîtra nette tandis que l’autre sera floue. Vous devez utiliser des supports de réglage rigides à 6 axes. Évitez les supports fragiles. Les vibrations des machines industrielles détruisent également les images de balayage linéaire. Isolez les supports de caméra des fortes vibrations du sol autant que possible.
Troisièmement, surmontez les obstacles à la synchronisation. La cadence de capture de la caméra doit correspondre parfaitement à la vitesse physique du convoyeur ou du rouleau. Si le convoyeur accélère, la caméra doit capturer les lignes plus rapidement. Si la synchronisation échoue, l'image résultante s'étire ou se compresse. Cela détruit toute précision de mesure dimensionnelle. Vous devez utiliser des encodeurs rotatifs matériels. Connectez l'encodeur directement à l'entrée de déclenchement de la caméra. Cela synchronise parfaitement le débit de ligne avec le mouvement physique. Nous mettons fortement en garde contre le recours à des solutions de synchronisation uniquement logicielles. Les minuteries logicielles ne peuvent pas tenir compte des variations microscopiques de vitesse physique.
Erreurs courantes à éviter :
La sélection des bons composants nécessite une séquence logique. Ne devinez pas vos besoins matériels. Commencez par définir la plus petite taille de défaut que vous devez détecter. Une fois que vous connaissez la taille du défaut, sélectionnez une résolution de capteur capable de cartographier ce défaut sur au moins trois pixels. Ensuite, spécifiez l'objectif de balayage linéaire industriel. Assurez-vous que son cercle d'image couvre le capteur et que son MTF résout le pas de votre pixel. Enfin, concevez l’éclairage et les supports mécaniques rigides pour soutenir l’optique.
Nous conseillons aux acheteurs d'exiger des données concrètes avant l'achat. Demandez des données de test de lentilles spécifiques au fabricant. Demandez des rapports MTF et des tableaux de distorsion correspondant exactement à vos exigences en matière de distance de travail et de grossissement. Les spécifications génériques cachent souvent des baisses de performances sur les bords de l'objectif.
Encouragez toujours les tests de validation de principe. Consultez des ingénieurs optiques ou des intégrateurs de vision expérimentés. Empruntez ou louez l’objectif et l’appareil photo spécifiés. Testez-les sur votre matériel de production réel se déplaçant à des vitesses réelles. L’achat strictement hors fiches techniques entraîne souvent des échecs d’intégration coûteux. Un test physique valide toute la chaîne optique, mécanique et d'éclairage.
R : Vous dérivez la distance focale à partir de trois variables spécifiques. Vous avez besoin du champ de vision (FOV) requis sur l'objet, de la distance de travail physique et de la longueur physique du capteur de ligne. En faisant correspondre le rapport de grossissement entre la longueur du capteur et le FOV, vous pouvez calculer la distance focale optimale. Les fabricants de lentilles proposent des calculateurs optiques pour simplifier cette relation mathématique exacte.
R : Vous ne pouvez le faire que si le capteur linéaire est plus court que le cercle d'image de l'objectif. Cela vous limite généralement à des capteurs 2K ou 4K plus petits. Pour les capteurs 8K ou 16K plus grands, les objectifs à monture F standard provoquent un vignettage important (coins sombres). Vous avez besoin d'objectifs spécialisés à monture M ou à bride personnalisée pour couvrir correctement ces capteurs massifs.
R : Les objectifs à balayage linéaire télécentrique éliminent entièrement les erreurs de parallaxe. Les objectifs standard voient les objets sous un angle proche des bords, provoquant une distorsion de la perspective. L'optique télécentrique capture les rayons lumineux parallèles sur l'ensemble du champ. Cela les rend idéaux pour une métrologie précise. Ils mesurent avec précision des objets ou des pièces épais présentant des hauteurs variables sans distorsion dimensionnelle.


